
이에 모든 판단을 AI에 맡기는 대신, 사람이 로봇을 직접 조종하고 AI는 일부 작업을 보조하는 반자율 로봇이 현실적인 대안으로 주목 받고 있다.
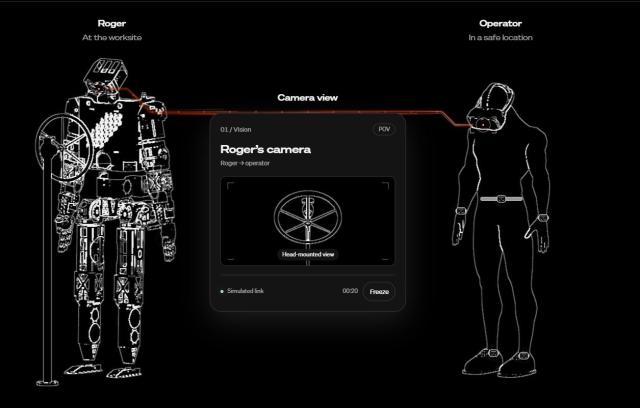
20일 업계에 따르면 미국 로봇 스타트업 미네르바는 최근 휴머노이드 '로저'를 개발했다. 로저는 스스로 주변 상황을 판단해 작업하는 완전 자율 로봇이 아니다. 숙련된 작업자가 가상현실(VR) 장비를 착용하고 원격으로 조작하면, 작업자의 움직임을 로봇이 따라 하는 방식으로 구동된다.
조종자가 팔을 들면 로저도 팔을 들고, 조종자가 걸으면 로저도 이동한다. 작업자는 로저에 장착된 카메라를 통해 현장을 확인하고 자신의 몸을 움직여 로봇을 제어한다. 사람의 판단과 손동작은 로봇에 전달되고, 로봇에 탑재된 AI는 균형 유지와 이동, 넘어졌을 때 자세 복구 등 신체 제어를 맡는다. 사람의 '뇌'에 로봇의 '몸'을 결합한 형태다.
현재 위험 현장에는 네 개의 다리를 갖춘 로봇 등이 주로 활용된다. 이동과 감시에는 강점이 있지만, 손가락을 이용해 도구를 잡거나 시설물을 조작하는 데는 한계가 있다. 인간형 몸체와 손을 갖춘 로저는 사람이 직접 접근하기 어려운 현장에서 인간의 작업 방식을 대신할 수 있다는 점에서 차별화된다.
미네르바가 완전 자율화 대신 원격조작을 택한 것도 로봇의 현장 투입 시점을 앞당기기 위해서다. 물리적 환경에서는 학습 데이터에 없는 상황이 수시로 발생한다. 바닥이 미끄럽거나 장애물이 갑자기 나타날 수 있고, 밸브나 장비가 예상과 다르게 작동할 수도 있다. 이때 모든 판단을 AI에 맡기기보다 현장 경험이 있는 사람이 직접 상황을 판단하는 편이 안전하다.
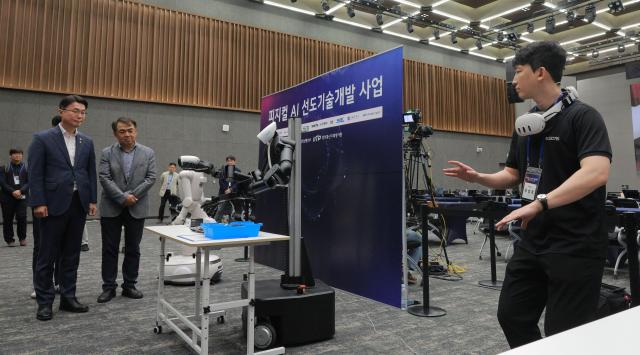
원격조작 방식은 로봇의 자율성이 부족하다는 약점을 사람의 경험으로 보완한다. 동시에 사람은 위험 지역에서 떨어져 작업할 수 있다. 폭발물 처리반원이 방폭복을 입고 현장에 들어가거나, 작업자가 유해가스와 고온에 노출될 필요가 줄어드는 것이다. 완전 자율화에 앞서 위험 작업부터 로봇으로 대체할 수 있는 현실적인 경로인 셈이다.
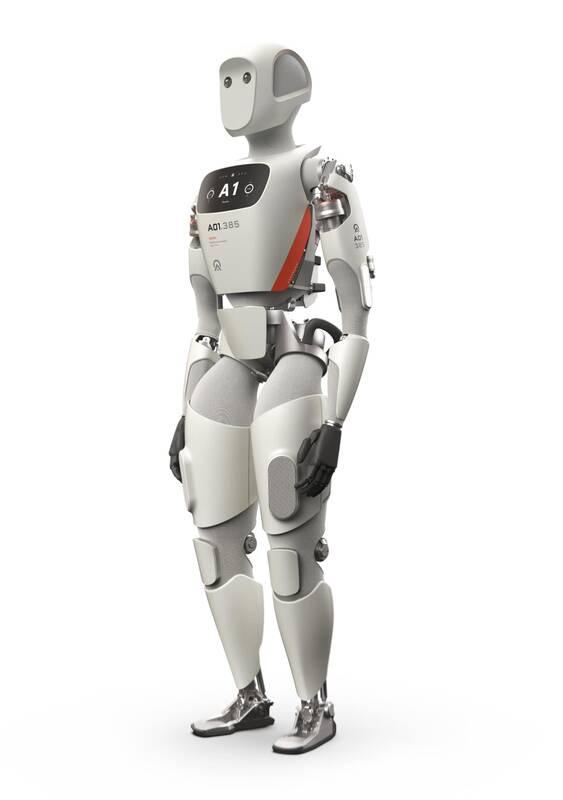
미국 로봇 기업 '앱트로닉' 역시 산업 현장용 휴머노이드 '아폴로'를 개발하면서 원격조작을 통한 작업 학습 방식을 적용했다. 작업자가 원격으로 아폴로를 조작해 생산라인 업무를 수행한다. 아폴로는 이 과정에서 축적한 데이터를 바탕으로 같은 작업을 스스로 반복 수행하도록 학습한다.
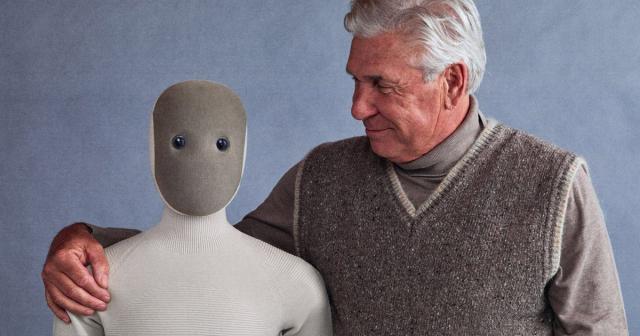
원격조작 기능은 가정용 휴머노이드에도 적용되고 있다. 미국·노르웨이계 로봇 기업 1X 테크놀로지스는 가정용 휴머노이드 'NEO'를 개발하면서 원격조작 기능인 '전문가 모드(Expert Mode)'를 적용했다. NEO가 처음 접하는 작업이나 스스로 해결하기 어려운 상황에 놓이면 원격 작업자가 개입해 로봇을 조작하는 방식이다.
이에 완전 자율 로봇이 등장하기 전까지는 사람이 판단하고 로봇이 실행하는 형태의 피지컬 AI가 먼저 확산할 가능성이 크다. 세계경제포럼(WEF)과 액센추어가 지난 6월 발간한 '산업 운영에서 인간·기계 협업(Human-Machine Collaboration in Industrial Operations)' 보고서는 "생산 현장에 피지컬AI가 도입되면 VR 원격조작으로 로봇 행동을 가르치고 자율 시스템의 성능을 모니터링 하게 될 것"이라며 "사람의 판단이 필요한 상황에 개입하는 '로보 엔지니어·오케스트레이터' 직무도 새롭게 등장할 수 있을 것"이라고 짚었다.
©'5개국어 글로벌 경제신문' 아주경제. 무단전재·재배포 금지






